本网讯(机器人学院)10月13日至15日,2026 Nature Conference: Autonomous Robotics在韩国大田KAIST举行。机器人学院执行院长王晓教授受邀出席并作题为“Consequence-Aware Decision Making for Autonomous Robotics”的学术报告,向全球同行分享了团队在具身智能与自动驾驶决策领域的最新研究进展。
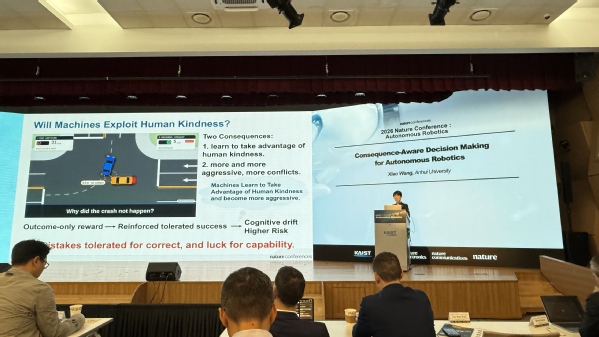
本次报告围绕一个核心问题展开:当自动驾驶系统在无路权情况下因他人让行而“成功”通过路口时,系统会将这一结果记录为正奖励并加以强化,从而逐步学会“利用他人的善意”——这一现象被团队定义为“认知漂移”,其本质不是技术故障,而是公平性失败。针对这一问题,王晓教授提出了“前瞻后果建模”框架,以及实现该框架的SADDLE闭环认知架构。该架构在物理世界、社会世界与自我认知世界三个分析性维度上预测候选行为后果,并以“路权”作为规范锚点,区分“自主正确”与“被容忍的成功”。
同场报告的有多位国际知名学者,包括新加坡国立大学Cecilia Laschi教授、银河通用李一博士、德国波恩大学Maren Bennewitz教授、苏黎世应用科技大学Yulia Sandamirskaya教授、慕尼黑工业大学Lorenzo Masia教授等国际知名学者。
Nature Conference由《自然》系列期刊主办,是自然科研旗下高规格国际学术会议品牌,每场会议的议题由编辑团队策划,邀请具有广泛影响力的科学家担任演讲嘉宾。自1869年创刊以来,《自然》见证并发表了人类历史上诸多重大科学突破。2026 Nature Conference: Autonomous Robotics是Nature首次以机器人学为单一主题举办的学术会议,聚焦具身智能、物理AI、感知与控制等前沿方向,旨在推动自适应、可信赖的具身智能体发展。王晓教授受邀报告,体现了安徽大学在具身智能与自主机器人领域的国际学术影响力。